首页
核心课程
AIGC 影视全栈导演实战班 AI 大模型应用开发班 OPC 一人公司创业营 AI 新媒体营销就业班 机器人算法工程师就业班
企业服务
企业服务总览 最新动态 关于我们
本页目录
为什么选机器人算法 岗位方向 适合人群 课程体系 阶段详解 实战导师 学员见证 就业方向 核心优势 保障与承诺 关于我们 常见问题 免费领取课程大纲

机器人算法 工程师就业班

从 ROS 2 到具身智能,14 周进入机器人核心算法岗

可零基础转码
真机实机实训
具身智能前沿
学不会免费重修
对口岗位机器人算法 / 运动控制 / SLAM / 具身智能
起薪 进阶
学制 14 周 · 七大阶段 3 个真机项目
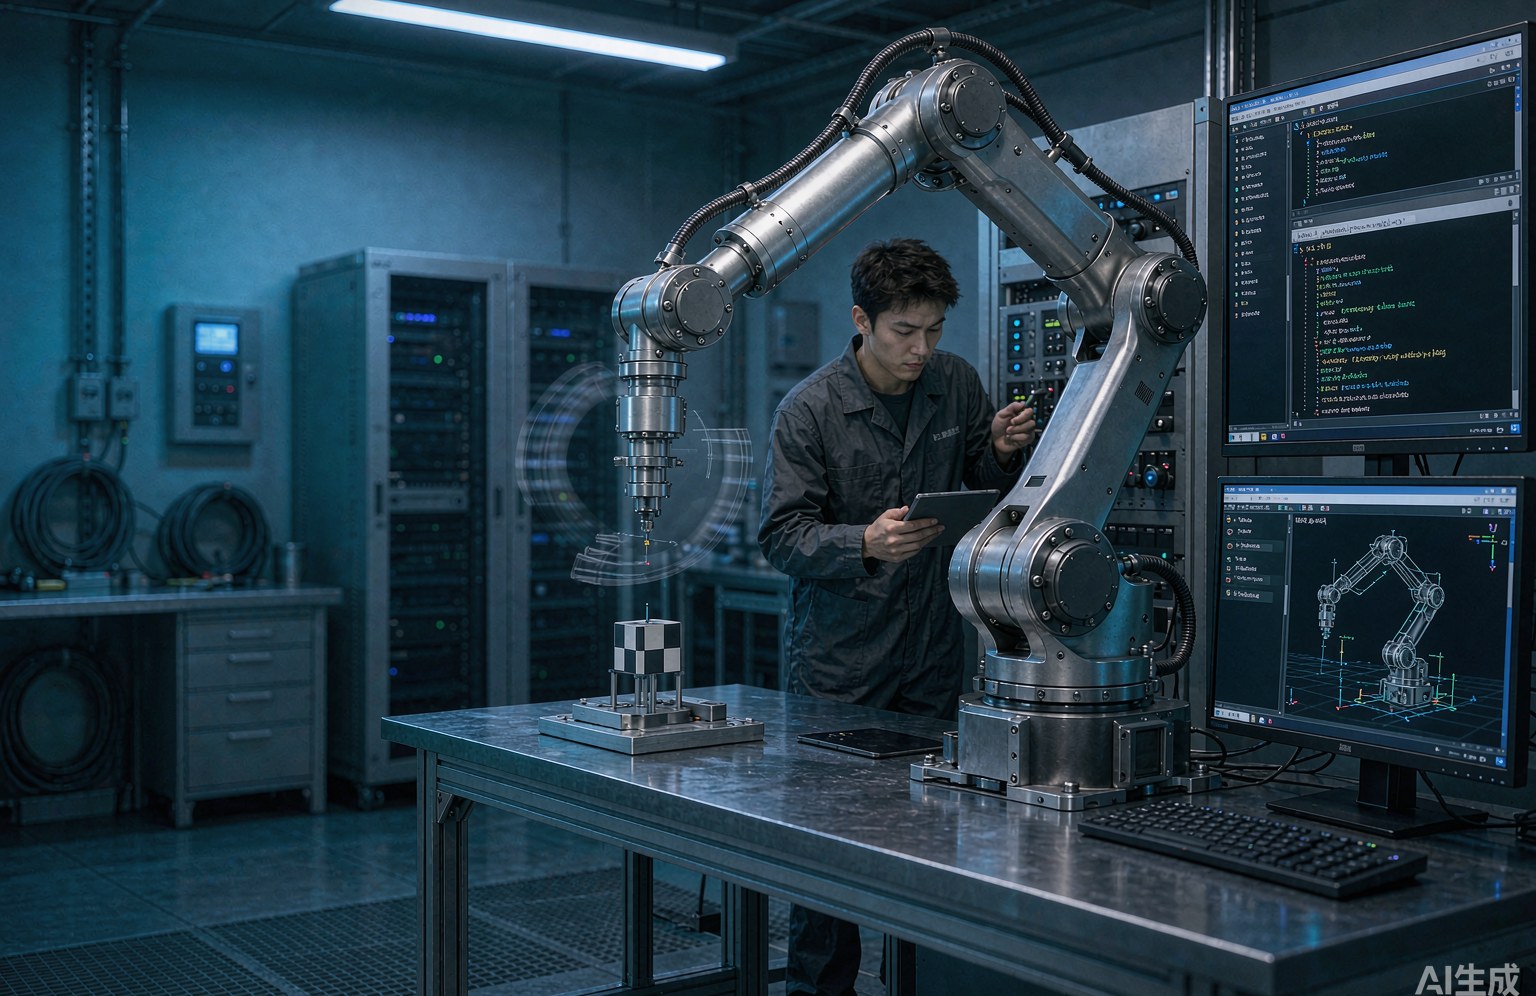
机器人算法研发实验室:工程师与工业机械臂
线上班直播+仿真环境+答疑
面授班线下真机实训教学
01Why Robotics

为什么选机器人算法 · 具身智能是人形机器人时代的核心岗

人形机器人量产元年开启,算法人才缺口远大于供给 —— 这是一条高门槛、高景气、长坡厚雪的赛道。
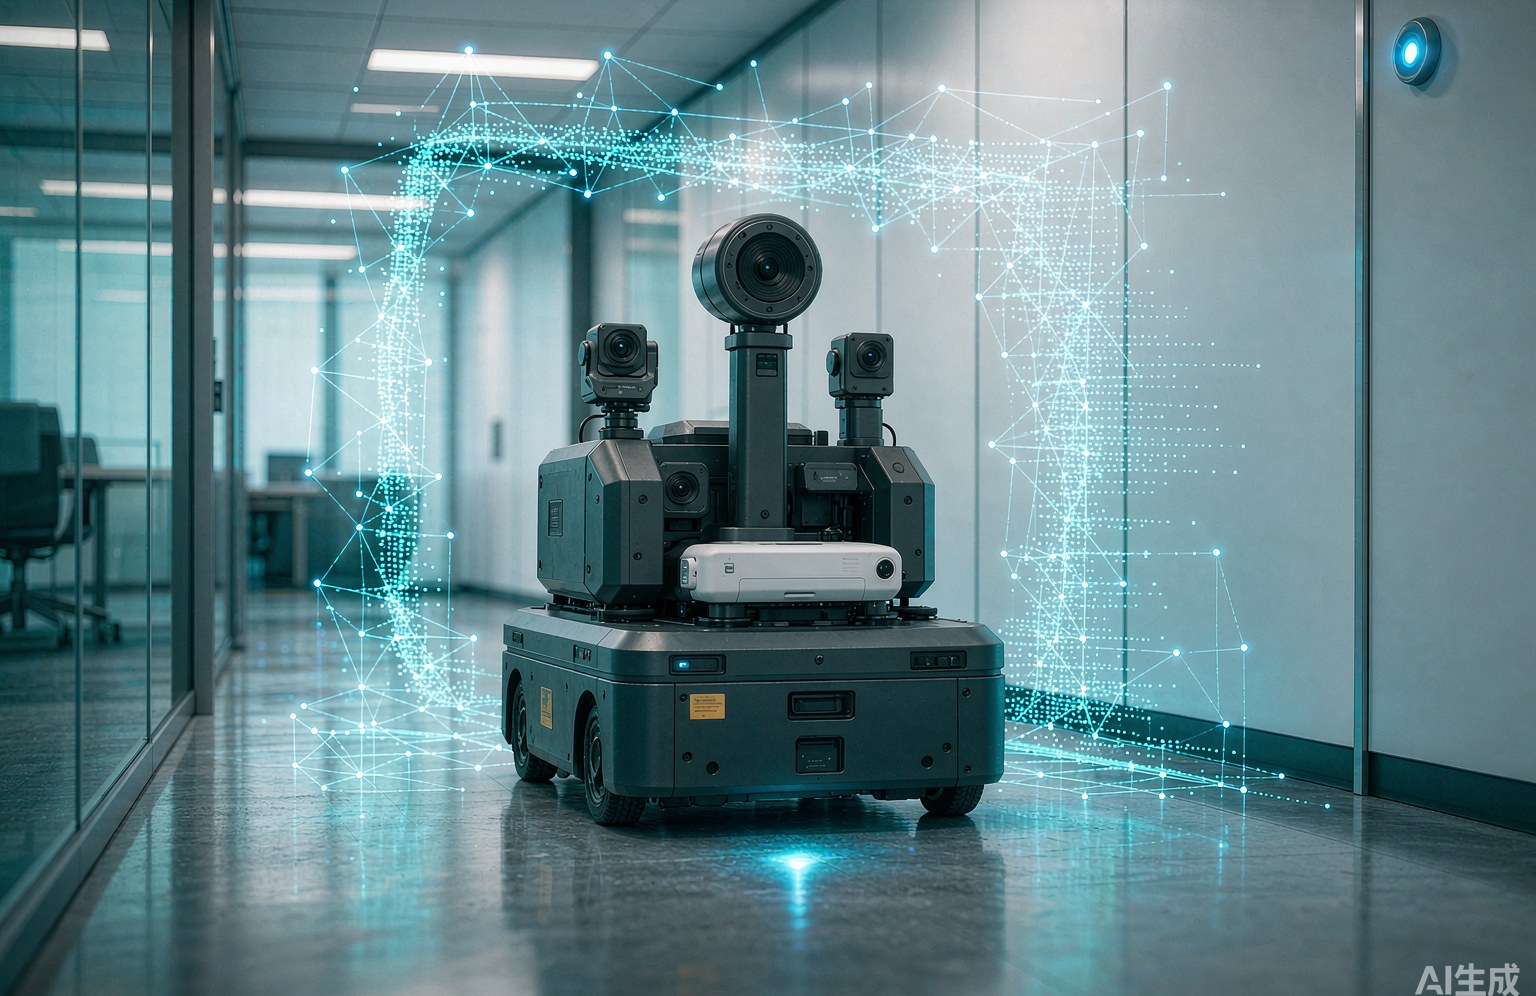
移动机器人激光 SLAM 建图导航实景
机器人 · 全栈算法

从运动学到 SLAM、从路径规划到强化学习,一条主线打通具身智能核心能力。
量产元年
INDUSTRY
人形机器人进入
小批量量产阶段
缺口大
TALENT
机器人算法岗
人才供给远小于需求
具身智能
FRONTIER
大模型 + 机器人
成为前沿最强组合
3个真机项目
PROJECT
仿真 + 真机双重实训
毕业可写进简历
传统软件开发场景:程序员在格子间写业务代码,冷灰色调

传统软件岗

赛道拥挤,增长见顶
内卷加剧
互联网存量竞争,业务代码岗供给过剩、涨幅收窄
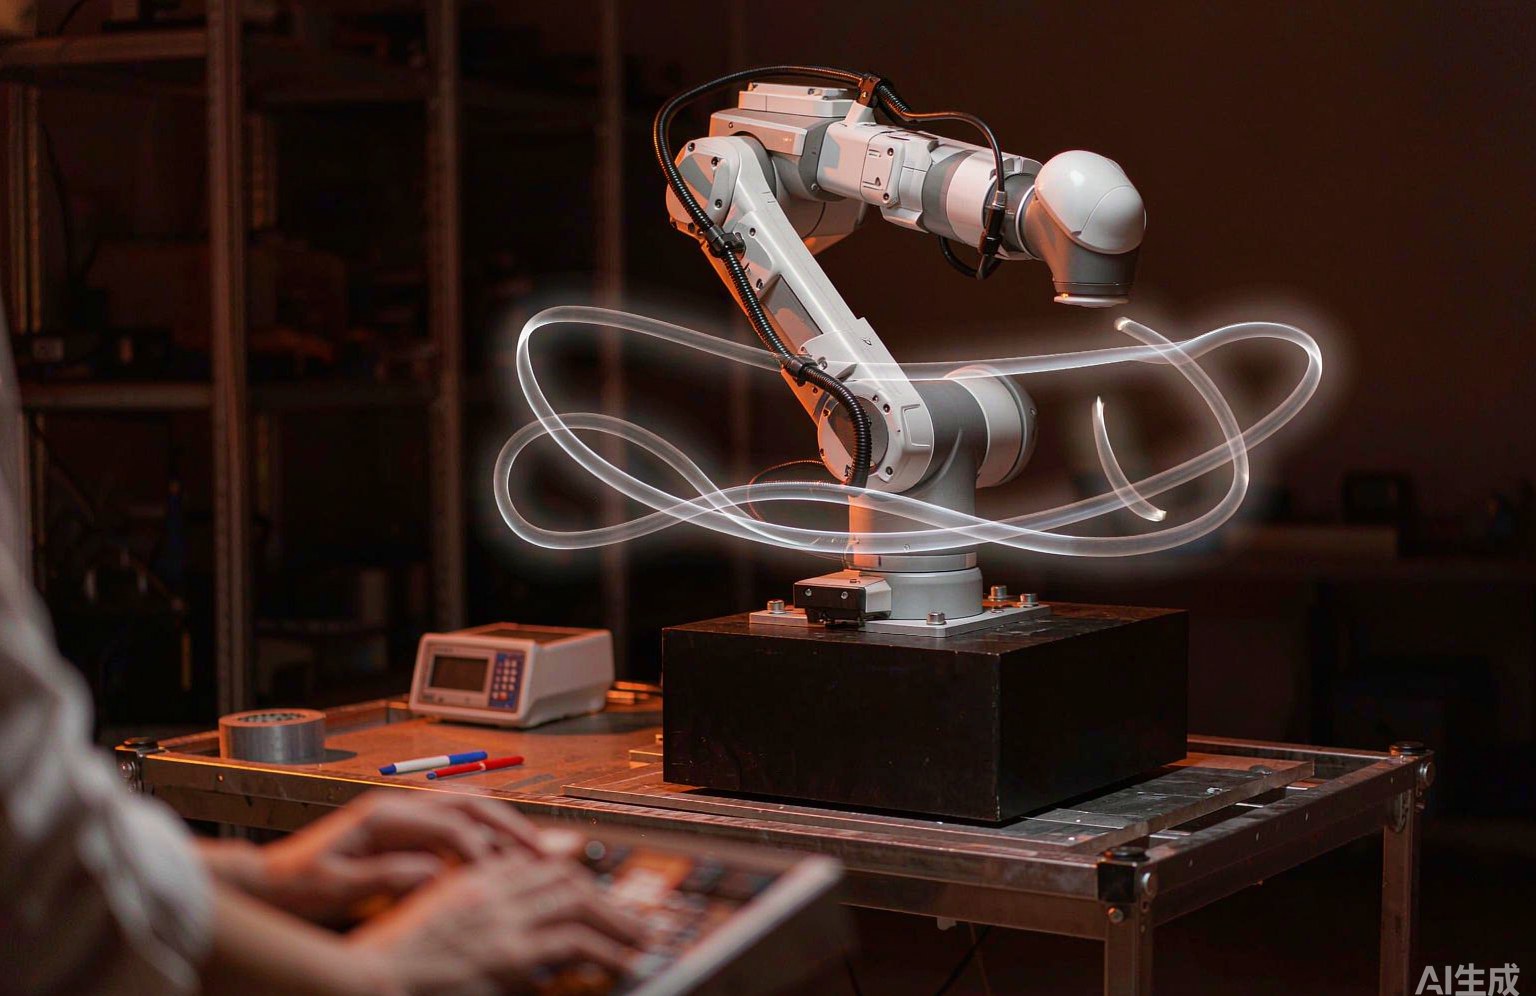
机械臂轨迹规划与控制实景,暖橙色调

机器人算法岗

产业上升期,抢人大战开启
增量市场
人形机器人、自动驾驶、智能制造都在抢算法人才
软件工程师 + 机器人 = 具身智能时代的复合稀缺人才 —— 先补齐算法与真机能力,再谈赛道选择。
02Career Tracks

六大岗位方向,覆盖机器人核心算法栈

从底层控制到上层智能,一套课程打通机器人公司招聘需求最集中的六类算法岗。

技术栈 ROS 2Python / C++Gazebo Isaac SimPyTorchMoveIt 2
运动规划与控制开发
运动规划与控制

运动学、轨迹规划与控制器设计,让机器人动得准。

ROS 2MoveIt 2控制理论
可胜任岗位运动规划工程师 · 控制算法工程师
SLAM 与感知开发
SLAM 与感知

建图、定位、激光与视觉感知,让机器人看得懂环境。

激光SLAM视觉SLAM点云
可胜任岗位SLAM 算法工程师 · 感知算法工程师
具身智能与强化学习
具身智能与强化学习

强化学习策略训练与大模型接入,让机器人学会自主决策。

RLVLA仿真训练
可胜任岗位具身智能算法工程师 · RL 研究员
机器人系统集成与部署
系统集成与部署

仿真到真机部署、边缘计算与系统调优,让算法真正落地。

Sim2Real边缘部署系统调优
可胜任岗位机器人系统工程师 · 部署工程师
视觉感知与检测开发
视觉感知与检测

目标检测、缺陷检测与 3D 视觉定位,让机器人看得准。

目标检测3D 视觉OpenCV
可胜任岗位视觉算法工程师 · 检测算法工程师
多机协同与调度开发
多机协同与调度

多机器人任务分配、编队控制与集群调度,让机器人协同作业。

任务分配编队控制集群调度
可胜任岗位调度算法工程师 · 集群控制工程师
岗位口径 · 六类方向取自机器人公司公开招聘的集中岗位簇;具体职责以各公司 JD 为准。
03Audience

谁适合学 · 四类人群一条转岗路径

无论你是软件开发者、自动化专业学生、算法从业者还是硬件工程师,都能切进机器人算法岗。
软件开发转行者
软件开发者

转岗机器人

会写代码、缺机器人知识。从 ROS 2 与运动学补起,用项目作品切入具身智能赛道。

自动化与机械专业
自动化 · 机械专业

软件能力补强

懂动力学、缺工程落地。补齐 编程与算法工程化,把专业优势变成岗位竞争力。

算法从业者
AI / CV 算法从业者

切入具身智能

已有算法功底,想切入上升期赛道。补机器人本体知识与真机经验,进具身智能团队。

应届与在读研究生
应届 · 在读硕博

求职前置

机器人相关专业在读,用三个真机项目填满简历,秋招春招直接对标算法岗。

四类人群 · 同一套落地路径 —— 基础 → 仿真 → 真机 → 求职
04Syllabus

14 周课程体系 · 七大阶段递进

从编程地基到真机部署:基础 → ROS 2 → 运动学 → SLAM → 规划控制 → 具身智能 → 就业交付。

01
阶段一 | 机器人学基础与编程 · 第 1–2 周
Python / C++线性代数刚体变换LinuxGit
02
阶段二 | ROS 2 系统开发 · 第 3–4 周
ROS 2话题服务LaunchTF2Gazebo 仿真
03
阶段三 | 运动学与运动规划 · 第 5–6 周
正逆运动学MoveIt 2路径规划轨迹优化机械臂实训
04
阶段四 | SLAM 与感知 · 第 7–8 周
激光SLAM视觉SLAM点云处理OpenCV传感器融合
05
阶段五 | 控制与强化学习 · 第 9–10 周
PID / MPC强化学习Isaac SimPyTorch策略训练
06
阶段六 | 具身智能与真机部署 · 第 11–12 周
VLA 模型Sim2Real边缘部署真机调参综合项目
07
阶段七 | 作品集与就业交付 · 第 13–14 周
项目复盘作品集包装简历面试演练企业内推
05Course Detail

阶段详解 · 从编程地基到真机部署

每一阶段都明确「学到什么 · 用什么工具 · 产出什么项目」,学完即可对标机器人算法岗招聘要求。

机器人学基础与编程 第 1–2 周
01Stage One

机器人学基础与编程

补齐线性代数、刚体变换与工程编程能力,为后续算法阶段打地基。

核心知识点
  • 线代与刚体变换(位姿)
  • Python / C++ 工程实践
  • Linux 开发环境
  • 机器人坐标系体系
  • 数值计算基础
关键技术
PythonC++NumPy
可胜任方向
算法基础能力
阶段产出位姿变换计算库 + 习题通关
ROS 2 系统开发 第 3–4 周
02Stage Two

ROS 2 系统开发

掌握机器人操作系统核心机制与仿真环境,能独立搭建机器人软件系统。

核心知识点
  • 节点 / 话题 / 服务 / 动作
  • TF2 坐标变换树
  • Launch 与参数系统
  • Gazebo 仿真环境
  • 自定义消息与组件化
关键技术
ROS 2GazeboTF2
可胜任岗位
机器人软件工程师
阶段产出仿真机器人系统 1 套
运动学与运动规划 第 5–6 周
03Stage Three

运动学与运动规划

掌握机械臂正逆运动学与采样/优化两类规划方法,用 MoveIt 2 跑通抓取全流程。

核心知识点
  • DH 参数与正逆运动学
  • RRT / 采样类规划
  • 轨迹优化与时间参数化
  • MoveIt 2 规划框架
  • 抓取流程与避障
关键技术
MoveIt 2OMPL机械臂
可胜任岗位
运动规划工程师控制算法工程师
阶段产出机械臂抓取项目(真机)1 个
SLAM 与感知 第 7–8 周
04Stage Four

SLAM 与感知

掌握激光与视觉两条 SLAM 主线,以及点云、图像的感知处理管线。

核心知识点
  • 滤波与图优化 SLAM 框架
  • 激光建图与定位
  • 视觉里程计与回环
  • 点云分割与配准
  • 多传感器融合
关键技术
SLAMPCLOpenCV
可胜任岗位
SLAM 算法工程师感知算法工程师
阶段产出建图导航项目(真机)1 个
控制与强化学习 第 9–10 周
05Stage Five

控制与强化学习

从经典控制到深度强化学习,在仿真中训练可迁移的机器人控制策略。

核心知识点
  • PID / LQR / MPC 控制器
  • RL 基础与 PPO 算法
  • Isaac Sim 并行仿真
  • 策略训练与评估
  • Domain Randomization
关键技术
PyTorchIsaac SimPPO
可胜任岗位
RL 算法工程师控制算法工程师
阶段产出强化学习策略 + 训练报告
具身智能与真机部署 第 11–12 周
06Stage Six

具身智能与真机部署

把大模型接入机器人感知决策链路,完成 Sim2Real 迁移与边缘端部署。

核心知识点
  • VLA 模型原理与微调
  • 大模型任务规划接入
  • Sim2Real 迁移策略
  • 边缘设备部署与加速
  • 综合真机项目
关键技术
VLASim2Real边缘部署
可胜任岗位
具身智能算法工程师部署工程师
阶段产出具身智能综合项目(真机)1 个
作品集与就业交付 第 13–14 周
07Stage Seven

作品集与就业交付

把三个真机项目整理成技术作品集,完成算法岗简历、笔试与面试的全链路准备。

核心知识点
  • 项目复盘与技术报告
  • 算法岗简历与作品集
  • 笔试:数据结构 / 手撕
  • 面试:项目深挖演练
  • 企业内推机制
关键技术
作品集笔试面试内推
可胜任岗位
机器人算法工程师具身智能工程师
阶段产出技术作品集 + 模拟面试通过
06Mentors

实战导师 · 机器人产业一线工程师

导师来自机器人与自动驾驶产业一线,带你走完从仿真到真机的完整工程链路。

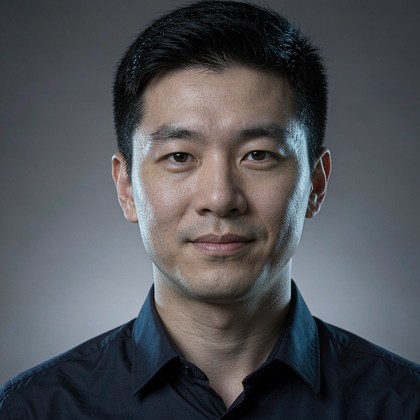
赵老师 讲师

赵老师

企业导师
运动规划与控制方向 · 企业导师

专注机械臂运动规划与控制工程化
把真机调试标准直接带进课堂

  • 机器人公司算法负责人,深耕运动规划与控制 9 年,主导多条自动化产线的机械臂算法落地
  • 负责学员运动学与轨迹规划项目复盘,按企业验收标准打磨代码与工程文档
  • 擅长把 MoveIt 2 与控制器调参经验沉淀成可复用的工程方法,帮学员少走弯路
运动规划ROS 2MoveIt 2控制工程
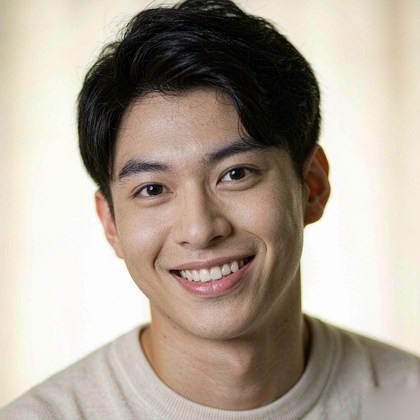
孙老师 讲师

孙老师

企业导师
SLAM 与感知方向 · 企业导师

专注激光与视觉 SLAM 落地
用量产标准要求每一次建图

  • 自动驾驶感知专家,主导 L4 级 Robotaxi 量产后装感知方案,覆盖激光与视觉融合定位
  • 负责学员 SLAM 建图导航项目验收,从点云质量到定位精度逐项对齐产业标准
  • 擅长把 Cartographer、GTSAM 等工具链调优经验转化为系统化的教学方法
激光 SLAM视觉 SLAM多传感器融合点云处理
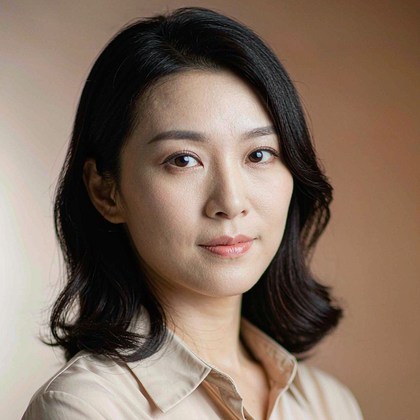
周老师 讲师

周老师

企业导师
具身智能与强化学习方向 · 企业导师

专注具身智能与 VLA 模型前沿
把论文里的算法跑到真机上

  • 具身智能研究员,聚焦 强化学习策略与 VLA 模型的真机部署,多次参与人形机器人项目联合研发
  • 负责学员具身智能综合项目带练,从仿真训练到 Sim2Real 迁移全程陪跑
  • 擅长把前沿论文方法拆解成可上手的工程实验,让前沿不再停留在纸面
强化学习VLA 模型Sim2Real真机部署
08Careers

就业方向 · 六类雇主都在抢人

机器人算法能力的就业面远不止机器人公司 —— 六类雇主构成当前最集中的用人方阵。

01

人形机器人公司

运动控制、SLAM、具身智能核心算法岗,量产元年最抢人的主战场。

02

自动驾驶公司

感知、规划、控制全栈算法岗,与机器人算法栈高度互通。

03

智能制造企业

工业机械臂、AGV 调度与视觉检测,算法落地需求最稳定。

04

科研院所

具身智能前沿研究与工程落地,适合读研深造与产学合作。

05

物流机器人企业

仓储 AMR 调度、路径规划与多机协同,电商与快递巨头持续投入。

06

消费机器人公司

扫地机、陪伴与教育机器人等产品算法岗,出货量大、增长快。

就业口径 · 以上为机器人算法人才的主要雇主类型;具体岗位以各企业当期招聘信息为准,不作入职承诺。
09Advantages

为什么是加速波 · 四项核心优势

课程、导师、真机、服务四个维度同时落地,才换来可交付的转岗成果。

产教融合
真机项目进课堂

课程对接企业真实需求,学员现场产出三个可写进简历的真机项目而非练习。

一线导师
产业工程师带练

主讲体系化授课,产业一线导师按真实验收标准复盘代码与打磨项目。

全链路
仿真到真机落地

仿真、算法、部署三层打通,能独立完成 Sim2Real 全流程。

效果承诺
学到会、直到转岗

课程紧跟行业更新,学不会免费重修;未达转岗目标可继续推荐至就业。

技术栈覆盖 · ROS 2 · Gazebo · Isaac Sim · MoveIt 2 · Python / C++ · PyTorch · OpenCV · GTSAM · Cartographer · 强化学习 · VLA
10Teaching Modes

教学模式 · 三种授课形式

可灵AI+社区 —— 线下跟班、线上直播、企业定制三条通道并行。

线下分校区 · 真机实训教室 线下面授班

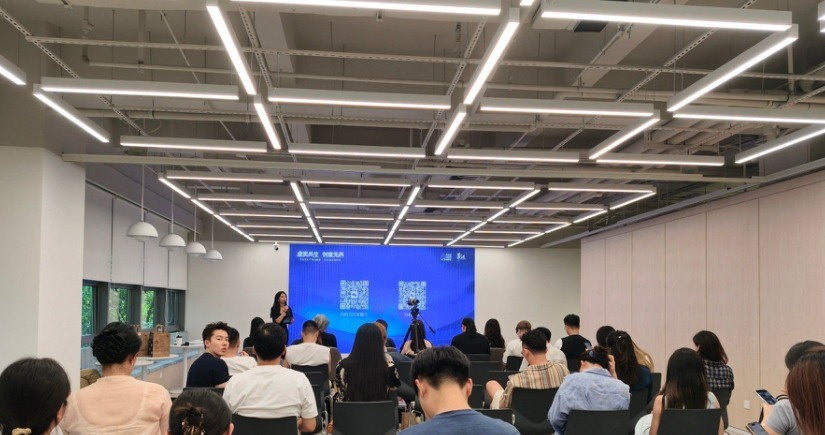
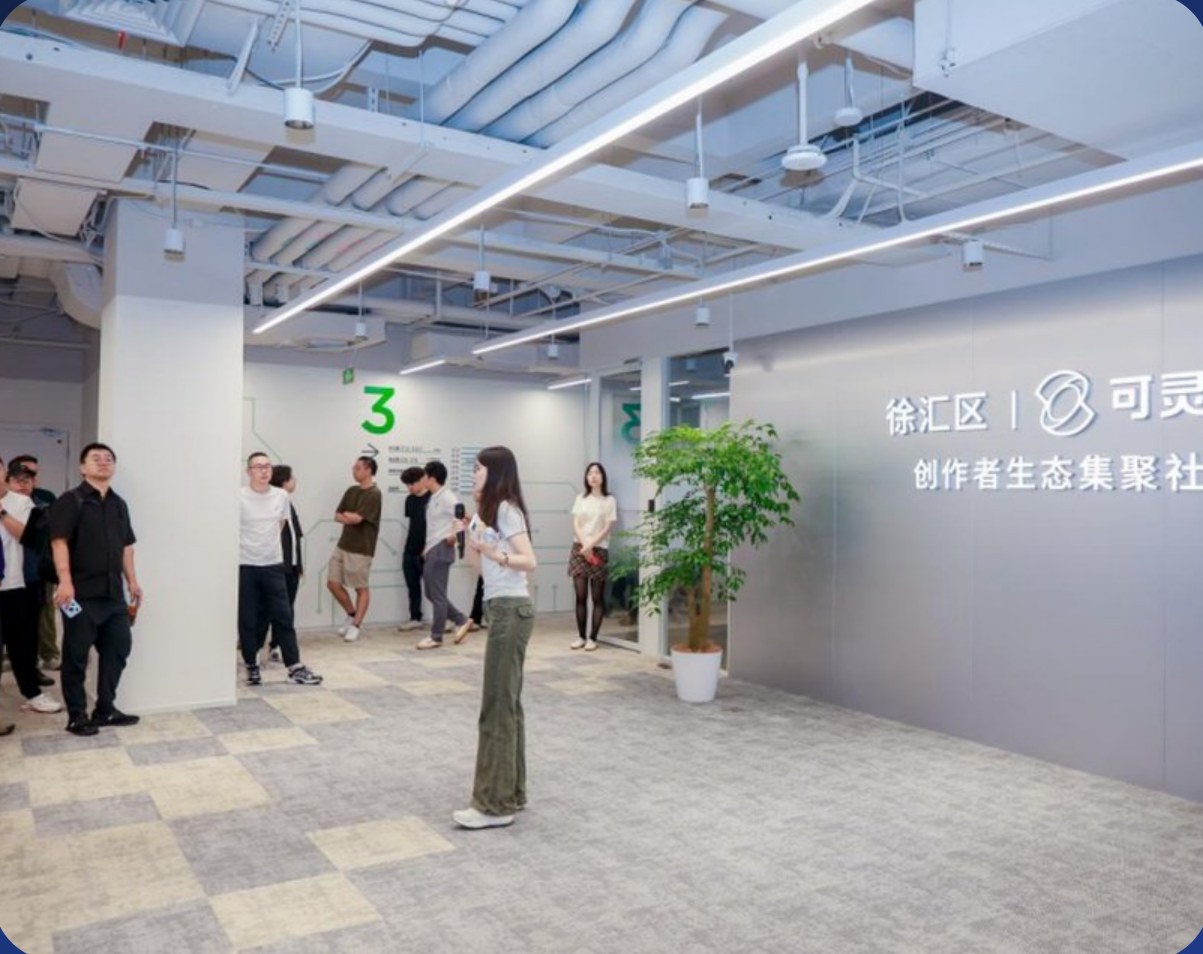
上海徐汇 · 线下分校区

校区小班面授,机械臂与移动底盘真机现场实操、作业当堂 review;班主任跟班督学,零基础、转岗学员也能跟得上。
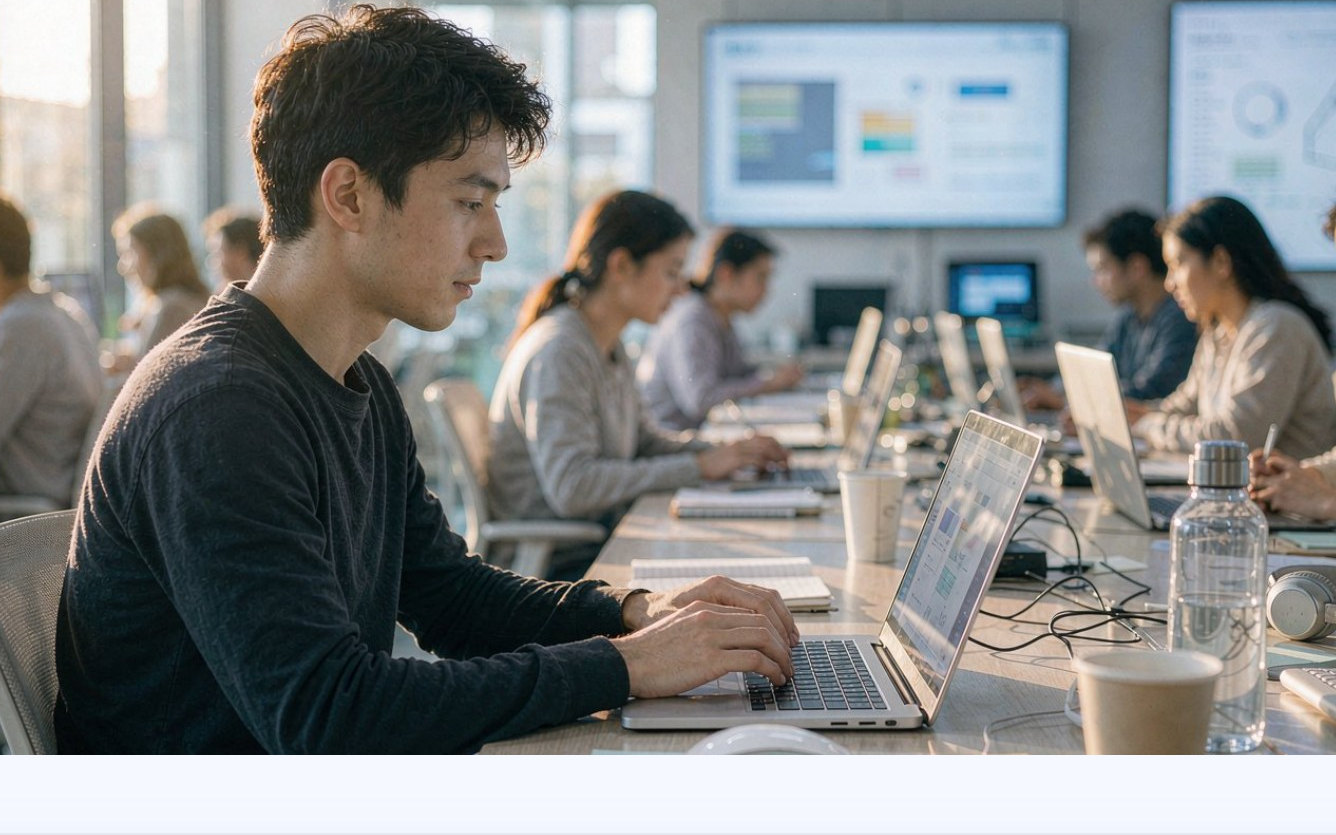
小班分组实战真机算力开放班主任督学零基础可入面对面答疑就业协议签署
线上直播 · 学员跟课 线上直播班

直播互动 · 录播回看

晚间直播小班授课,异地学员同步跟课不掉队,录播随时回看;代码作业逐份 review,在职也能利用碎片时间跟上。

代码逐份 review异地同步跟课随时反复回看在职提升优选导师在线陪跑真机集中实训
线上线下结合 · 真机集中实训 线上线下结合

线上跟课 · 真机集中实训

平时线上直播跟课、录播回看不打扰工作;阶段三/四/六各安排一次集中线下真机实训(机械臂、移动底盘),理论仿真在线上、动手实操到现场,两头兼顾。

线上直播跟课录播随时回看真机集中实训在职转岗优选作业逐份点评导师全程陪跑
11Guarantee

兜底保障 · 三大机制

把「学不会、找不到工作、没结果」三件事,写进制度里。

免费复训 · 回到课堂重听
MECHANISM 01

未达预期 · 免费复训

结课后未达到岗位能力标准,可申请免费重读同方向课程,复训期间继续提供就业答疑。
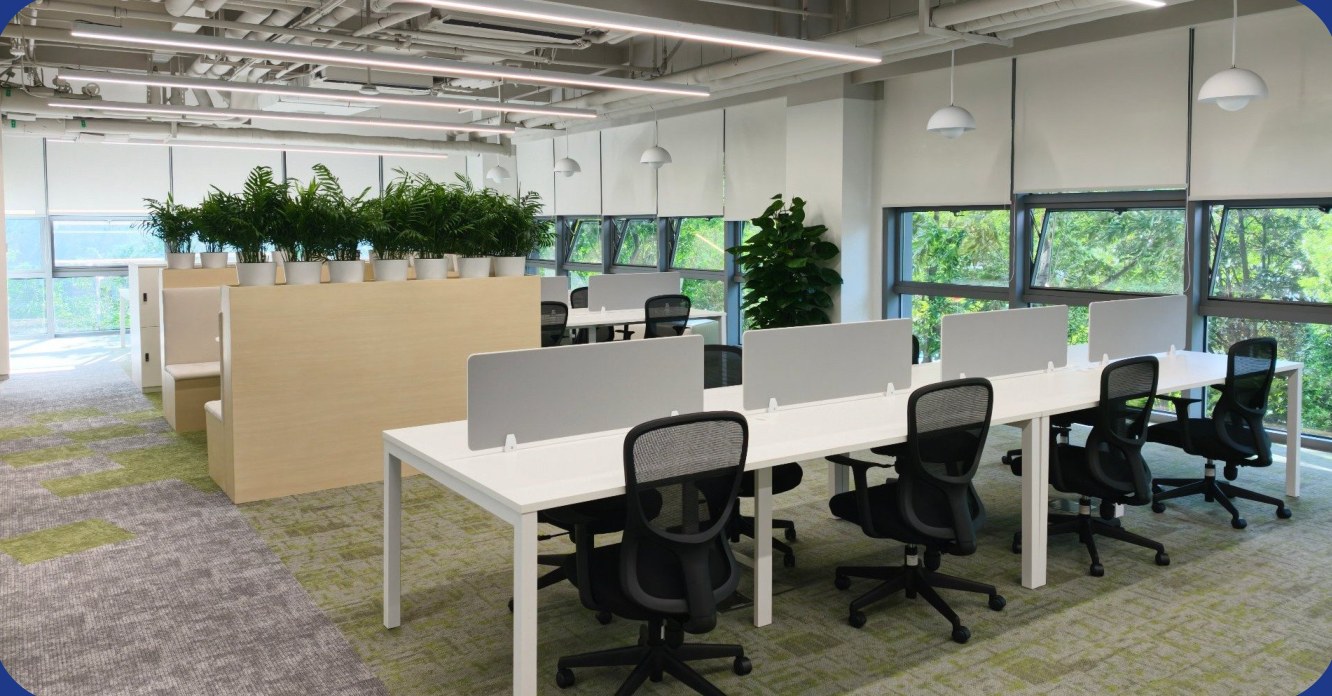
  • 能力未达标即可申请
  • 重读不额外收取学费
  • 复训期间继续提供就业推荐
就业协议 · 企业与学员对接
MECHANISM 02

就业协议 · 书面保障

入学即签署就业服务协议,明确推荐次数与周期,直连 500+ 合作企业用人需求。
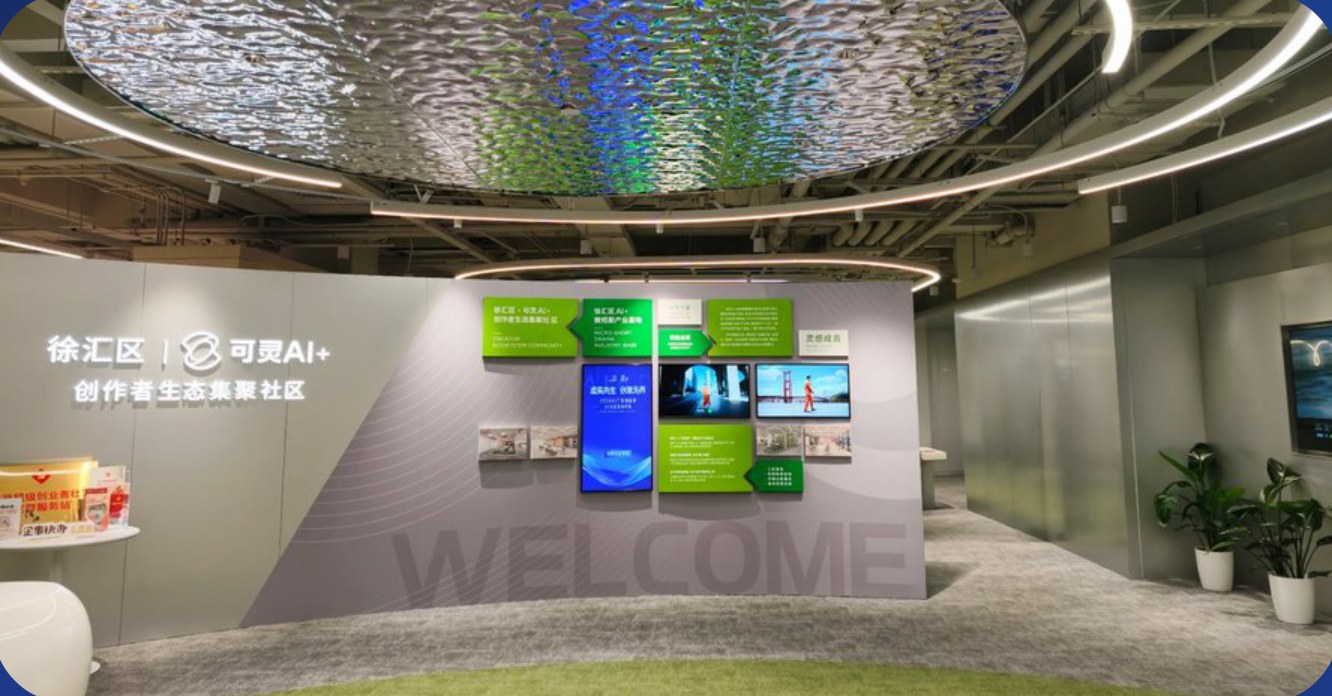
  • 明确推荐次数与周期
  • 简历与面试全程陪跑
  • 未就业继续推荐至就业
复训后仍未就业 · 按协议全额退款
MECHANISM 03

复训不就业 · 全额退款

结课后按要求完成复训与就业推荐流程仍未就业的,可按协议申请全额退款。

  • 复训与推荐流程全部完成
  • 仍未就业按协议全额退款
  • 退款流程书面约定时限
收费说明学费一次性明确说明,无隐形费用;支持分期与试听安排,具体方案可咨询课程顾问(400-188-5005)。
12Commitment

四项承诺 · 写在纸面上

承诺不止于口头 —— 有约定、有签字、有兜底的课程服务。

PROMISE 01
享七天无理由退费

入学后 7 天内不满意可申请无理由退费,学费支持分期。

PROMISE 02
课时保价协议

课程价格与学制按协议执行,不额外加价。

PROMISE 03
无限回放随时答疑

录播课程无限次回放,班级群内老师随时答疑。

PROMISE 04
零基础转岗陪跑

零基础入学,导师从学习到求职全程陪跑至转岗落地。

四项承诺均在入学协议中明确列出,签约即可生效。
14Service Flow

服务流程 · 咨询到就业七步

从第一次咨询到最终入职,每一步都有明确的交付物与责任人。

STEP 01
咨询定位

梳理你的背景与目标,判断最适合的课程方向。

STEP 02
课程匹配

按目标岗位对标课程大纲,明确学习周期与节奏。

STEP 03
签约入学

签署就业服务协议,明确双方权责与权益保障。

STEP 04
系统学习

体系化课程 + 双师带练,主讲与企业导师全程跟进。

STEP 05
真机实战

进入真实项目组,仿真训练 + 真机部署双重交付。

STEP 06
作品集打磨

导师逐轮点评,打磨成可直接投递的技术作品集与简历。

STEP 07
就业推荐

企业内推通道直连招聘,多轮面试全程陪跑与复盘。

BONUS
就业服务配套

简历优化 · 模拟面试 · 企业内推 · 入职跟进。

七步服务流程 · 每一步都有交付物 —— 咨询定位、课程匹配、签约、学习、实战、打磨、推荐,闭环到入职。
15About Us

关于我们 · 深耕 AI 与前沿硬科技

产教融合生态服务商 —— 以 AI 人才培养 与 企业 AI 技术服务 为核心打造的产教融合体系,同时为个人与企业双端提供价值。

About Us关于加速波

AI 加速波隶属于加速波(上海)教育科技有限公司,聚焦 AIGC、AI 大模型应用开发、OPC 一人公司创业营、AI 新媒体营销、机器人五大核心方向。打通 AI 人才培养与政企、高校技术服务双赛道:个人端依托一线 AI 技术导师,采用项目制实战教学模式,面向全行业培养具备实战职业能力的 AI 专业人才;企业端可提供 AI 创意设计、技术、营销等定制解决方案,技术赋能企业拥抱 AI 生产力,实现业务创新增长。
前台接待区
前台接待区
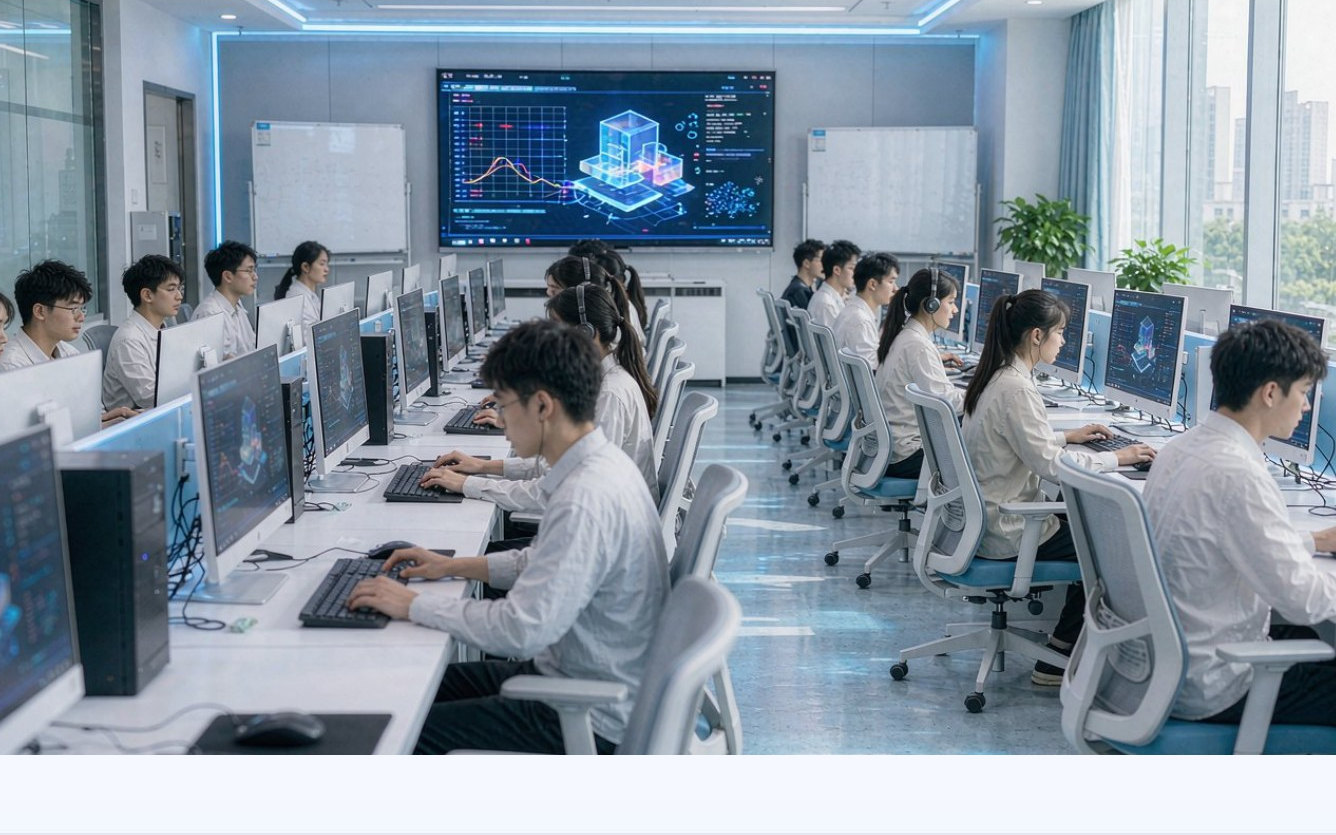
学员工位
学员工位
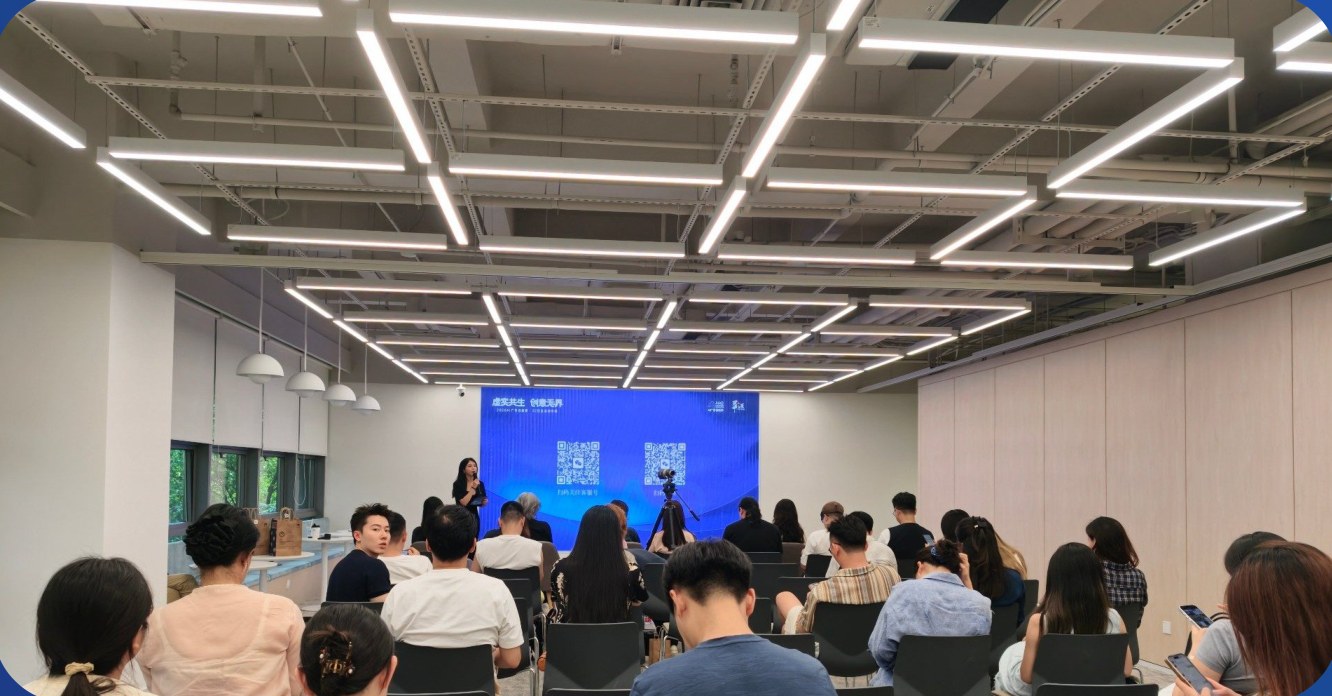
面授教室
面授教室
学员休闲区
学员休闲区
开放学习区
开放学习区
学员交流
学员交流
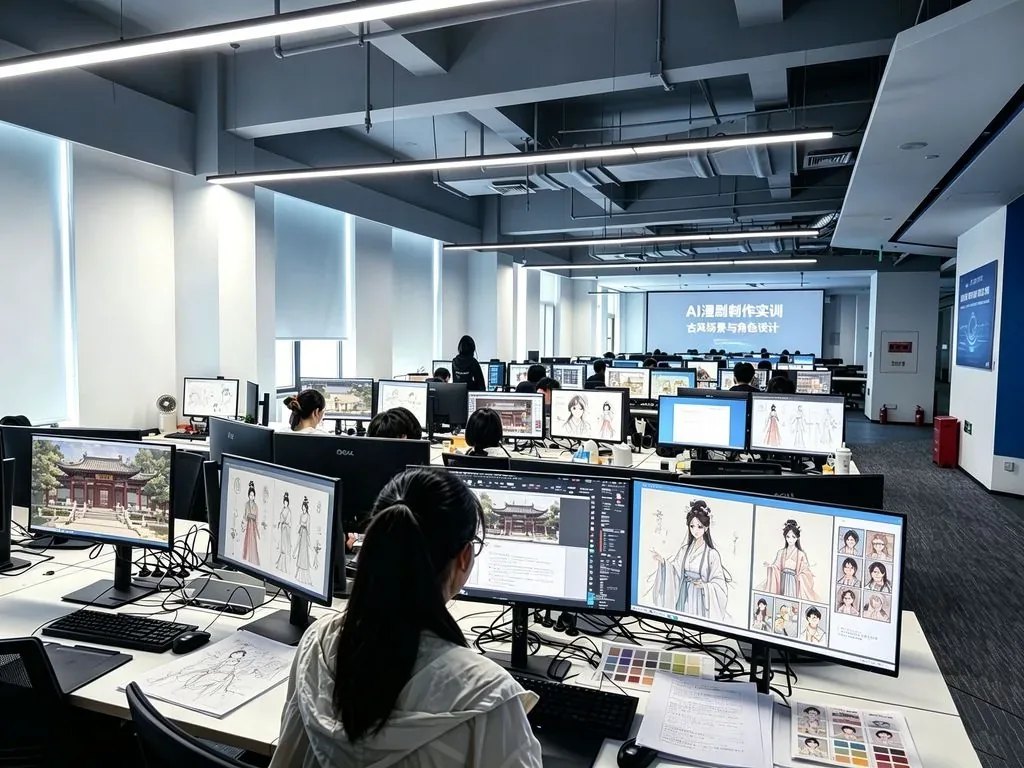
AIGC 实训教室
AIGC 实训教室
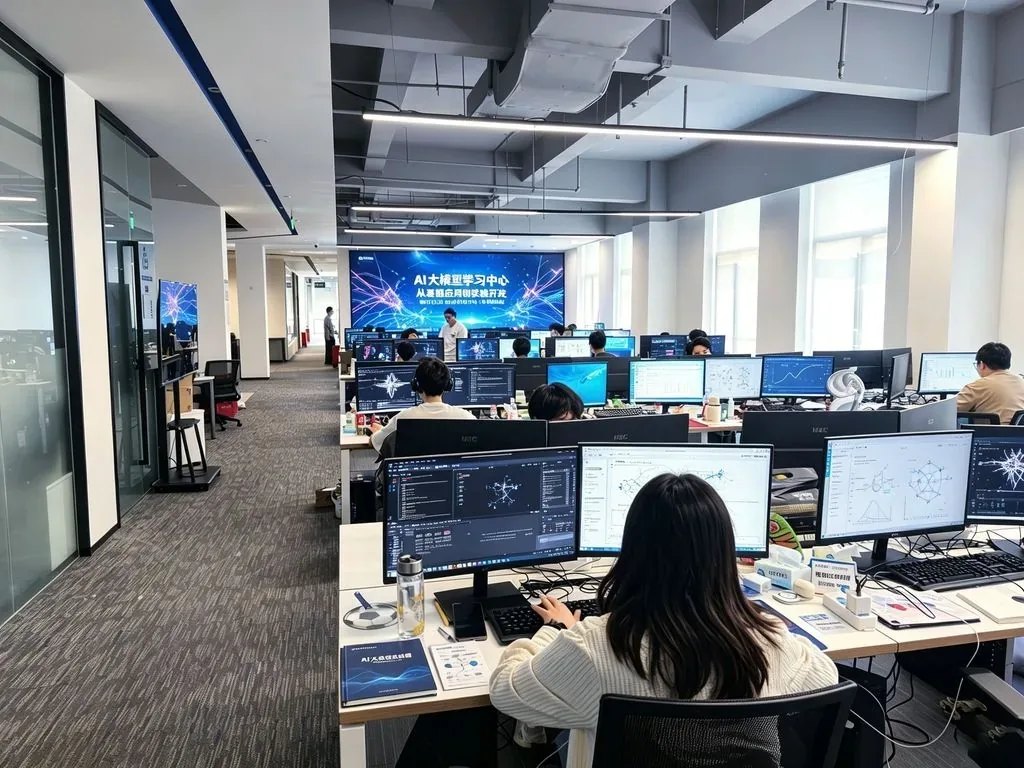
大模型学习中心
大模型学习中心
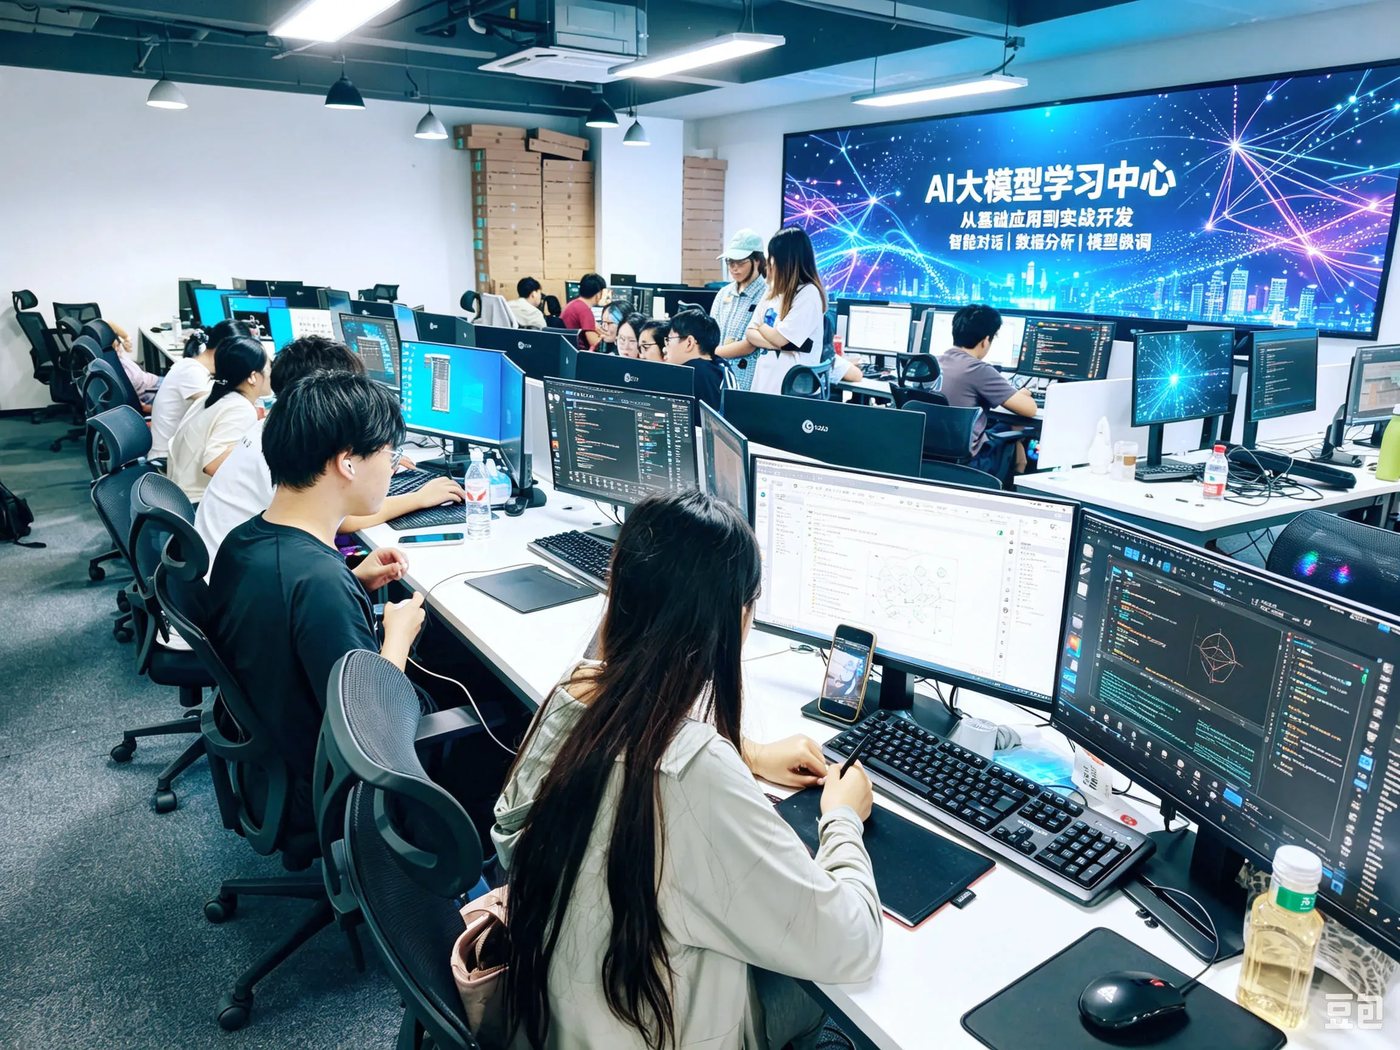
大模型实战工区
大模型实战工区
16 年职业教育经验
100000+累计培养学员
500+企业就业资源
可灵AI+社区特邀入驻企业
B1For Individuals · 面向个人

高薪职业人才培养

覆盖入门到高薪就业全周期,五大方向对标一线高薪岗位研发:AIGC 创意、大模型应用开发、OPC 一人公司、AI 新媒体营销与机器人算法。

AIGC 创意大模型开发新媒体营销机器人算法
B2For Business · 面向企业

企业 AI 技术解决方案

面向企业端的端到端技术落地:按需获取专业 AI 能力,AIGC 内容工业化生产 + 大模型应用定制开发,快速落地、降本提效。

内容工业化定制开发降本提效
B3For Future · 面向未来

专注前沿高景气高薪赛道

以「预研 → 对接 → 试点 → 落地」四步渐进推进,前瞻布局 人形机器人、无人驾驶、商业航天与脑机接口。
人形机器人无人驾驶商业航天脑机接口
人才培养 01
人才培养

个人端项目制教学、企业端定制培训,一线 AI 导师带练,对标岗位能力模型

项目实战 02
项目实战

真实商业项目进课堂,按企业交付标准完成 AIGC 创意与开发实战

产业落地 03
产业落地

作品与方案直接服务企业客户,经真实业务验证后沉淀为可复用案例

反哺教研 04
反哺教研

落地的真实需求与复盘结论回流教研,持续更新课题与案例库

每一环都为下一环提供真实生产输入 · 产教融合生态闭环 · 学习即工作 · 结业即上岗
三大业务彼此支撑、循环反哺 · 个人端与企业端双通道并行 · 构建可持续的产教融合生态闭环
16FAQ

常见问题 · 报名前你可能想知道

如果你还有别的疑问,可以直接拨打咨询热线 400-188-5005,顾问会按你的背景给出具体转岗建议。

Q1不是机器人专业,能转过来吗?
可以。课程前两周专门补 数学基础与工程编程,软件开发者、自动化/机械专业学生是往期占比最高的两类学员。采用「演示 → 跟做 → 独立完成」的节奏,配合班主任督学与代码 review;学不会还可以免费重修。
Q2没有机器人硬件,怎么实操?
前期用 Gazebo / Isaac Sim 仿真完成全部算法训练(本机即可运行);线下学员可预约校区真机实训(机械臂、移动底盘),线上学员在阶段三/四/六各有一次集中真机实操安排。
Q314 周要投入多少时间?
算法方向强度较高,建议每天投入 8–10 小时(含上课、编程与仿真实验)。在职学员可选直播+录播模式,但项目阶段建议尽量保证完整时间块。
Q4结课能拿到什么?
三个真机项目(机械臂运动规划、SLAM 建图导航、具身智能综合项目)、一套技术作品集与项目技术报告。就业方向可对接机器人算法、SLAM、感知规划、具身智能、部署工程等岗位。
Q5转岗成功率如何?有保证吗?
我们不承诺入职。课程承诺交付的是「三个真机项目 + 完整算法能力栈 + 全链路求职辅导」,并配套就业持续推荐与合作企业内推。转岗结果取决于你的起点、投入与市场窗口,导师会按你的背景给出现实评估。
Q6学费怎么付?有保障吗?
费用一次性付清,随时入学,学费可分期。入学即签署协议,明确列出课时保价、无限回放与终身复训、就业持续推荐等承诺,并配套课程兜底(免费重修)、督学兜底(代码 review)、就业兜底(持续推荐)三大机制。
17Enroll Now

抢占 AI 风口 ·
开启高薪职业之路

AI加速波 · 产教融合生态服务商。14 周七大阶段,从机器人学基础、ROS 2 到 SLAM、强化学习、具身智能真机部署 —— 现在领取完整课程大纲与项目清单。

完整课程大纲14 周 · 七大阶段
真机项目清单从入门到独立操盘
课程顾问回电1 个工作日内联系
费用与开班明细支持分期与免费试听
咨询热线 400-188-5005
官方网站 www.jiasubo.com
教学基地 可灵AI+社区

免费领取课程大纲

填写信息,课程顾问将在 1 个工作日内与你联系,并发送完整大纲与学员作品集。

提交即表示同意我们通过电话 / 短信与你联系课程事宜,信息仅用于课程咨询。

起薪区间 · 学制 14 周
8K – 25K
免费领取大纲
已提交,课程顾问将在 1 个工作日内联系你